RabbitRobot 工程档案
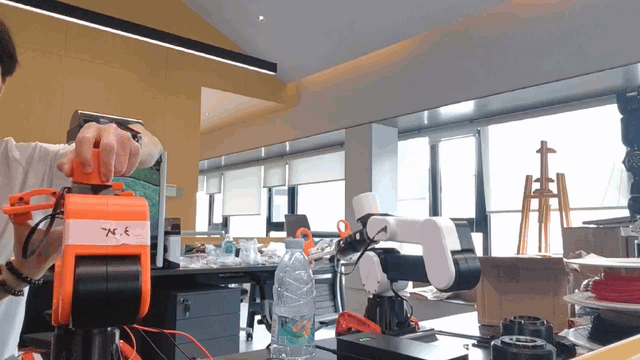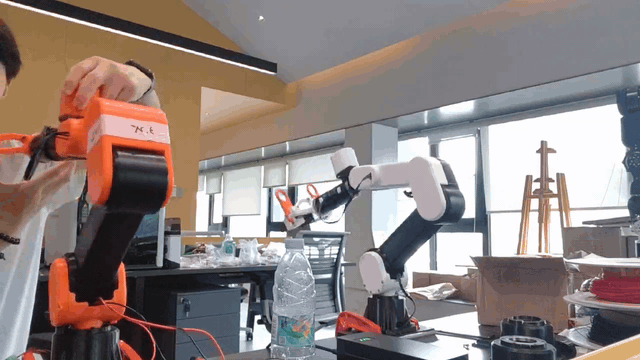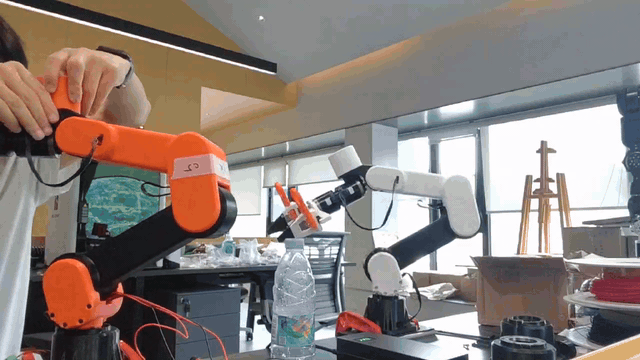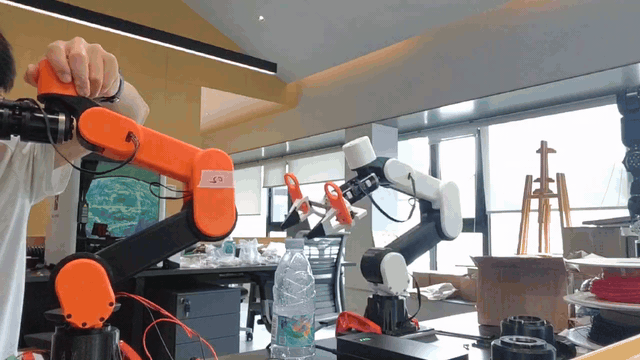
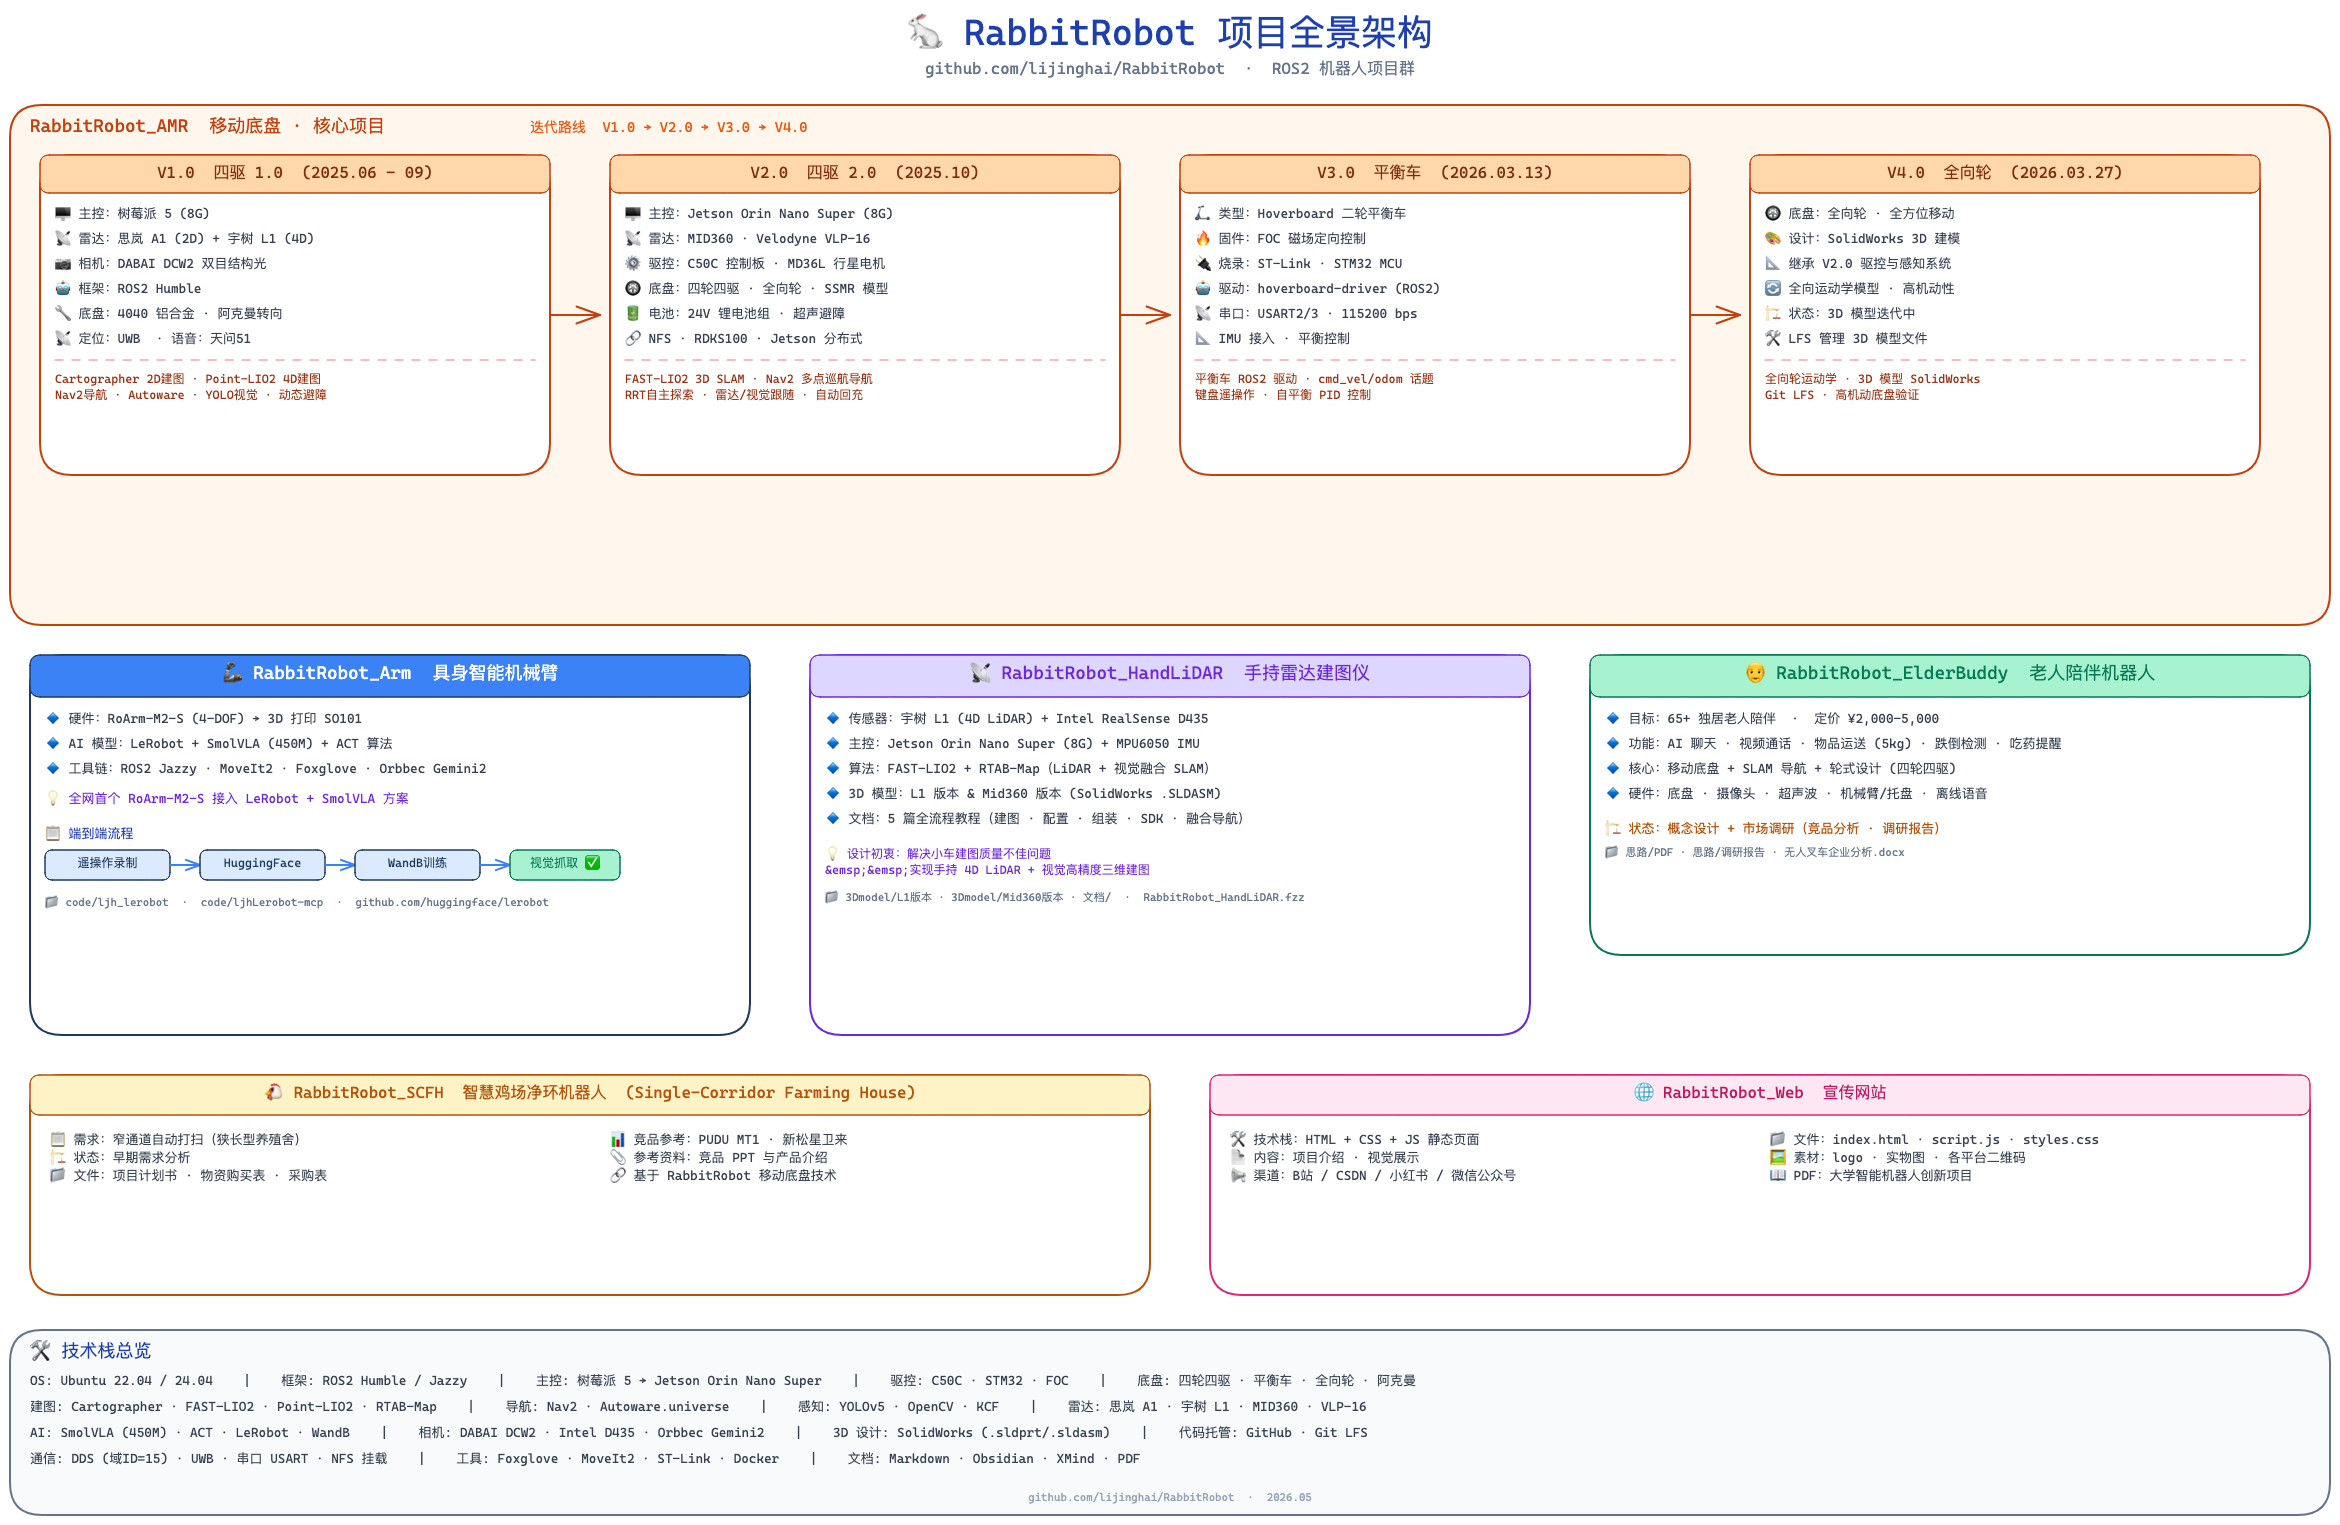
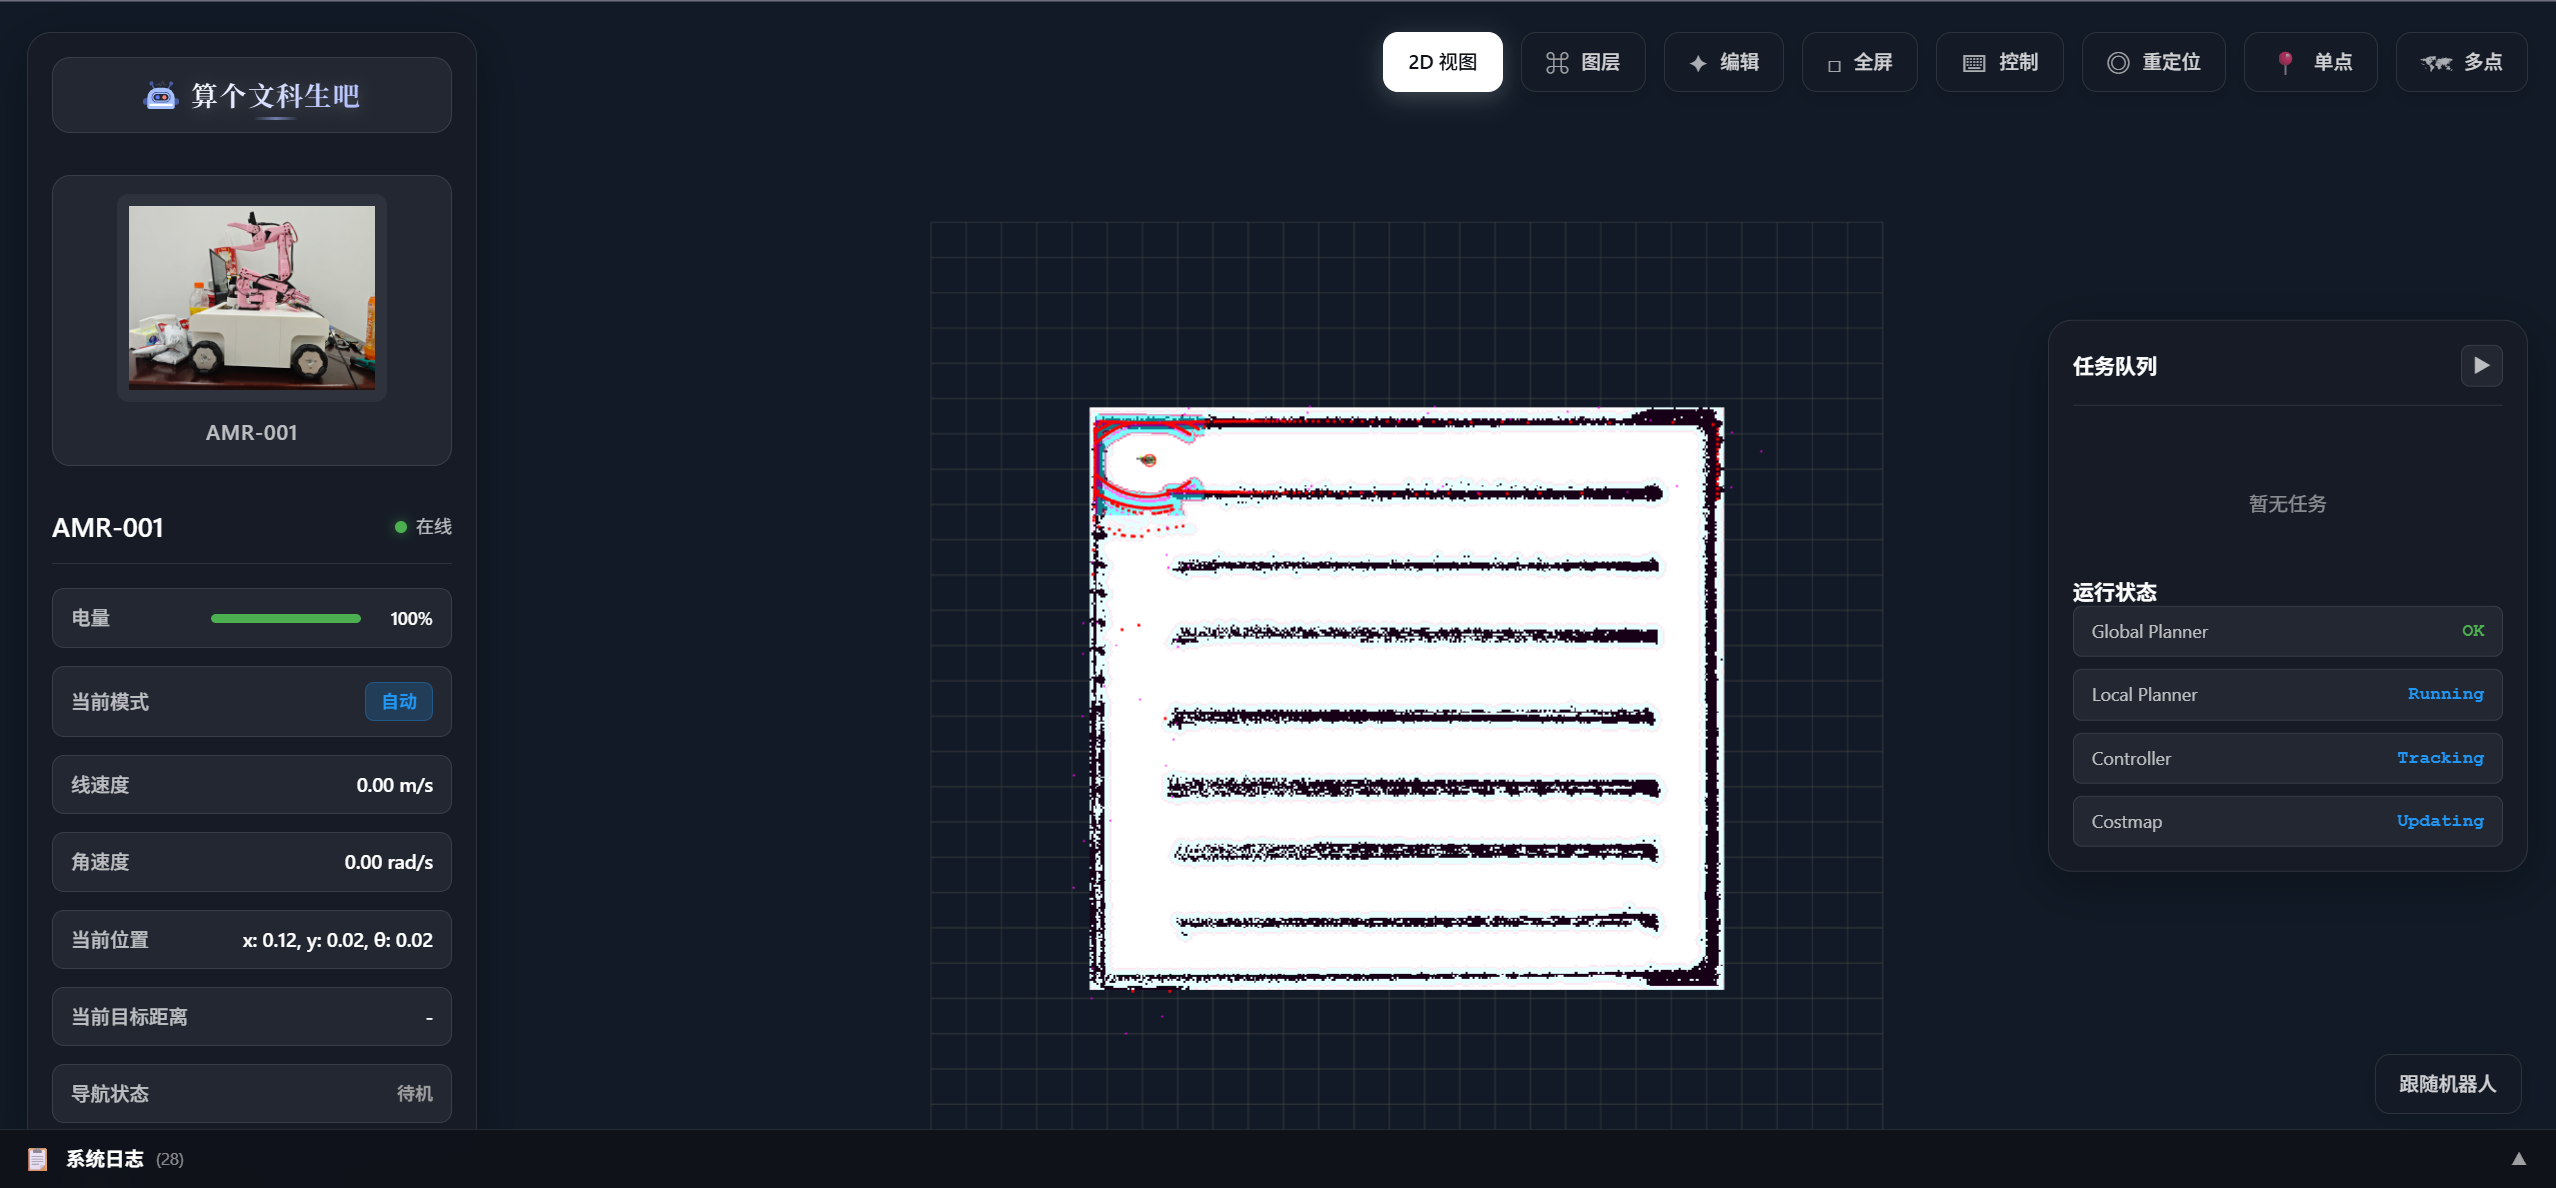
回看底盘与传感器配置、SLAM / Nav2 接口,以及地图和路径检查图文;分别标明原型实拍、界面记录与 RViz 跟随证据。
AMR2 导航集成记录
对照 CAD / 显示模型、TF 与规划轮廓,查看覆盖路径和 Nav2 接口配置,以及速度指令链路的 dry-run 检查范围。
覆盖规划验证记录
查看选区与已知可通行地图裁剪、footprint 余量、分块连接和路径检查。输出标准 ROS 路径;当前以 RViz / fake follower 验证,不代表真车覆盖验收。
机器人开发工具
查看 ROS 2 浏览器控制台、R550 节点 / 话题字典,以及 SSH / SFTP 增量同步工具的界面与配置说明。
研究方向
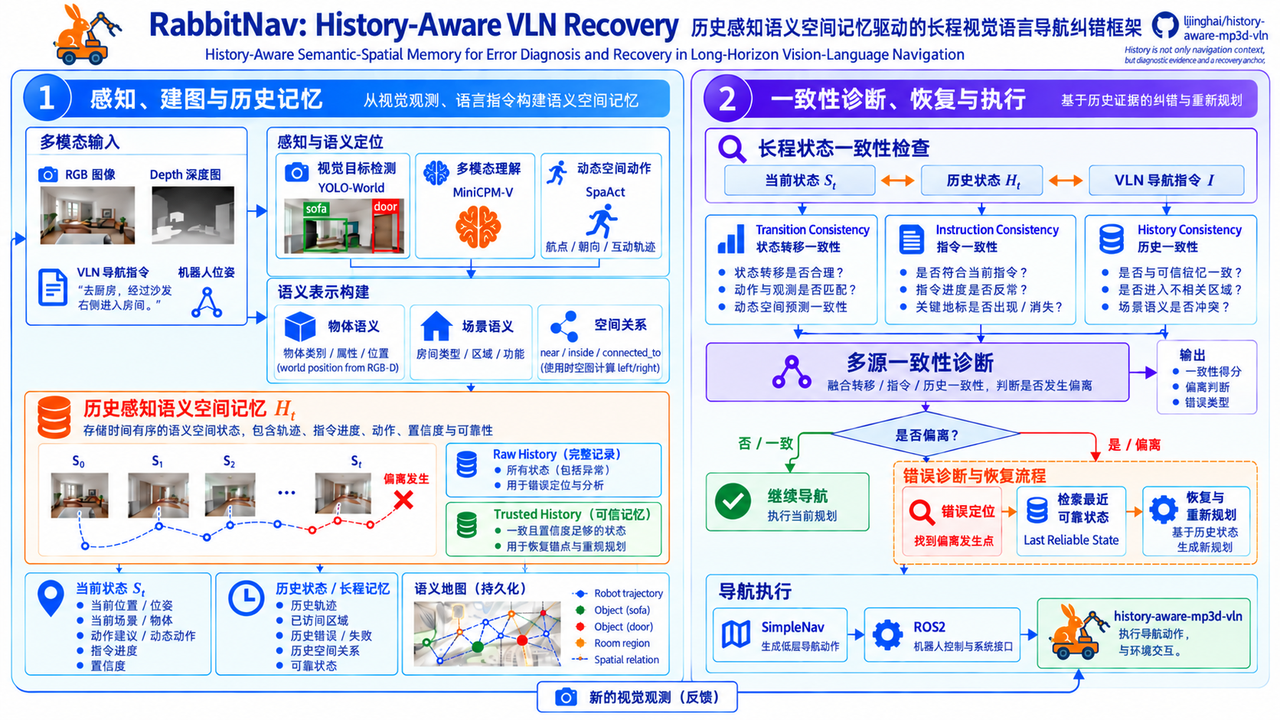
长程视觉语言导航
研究历史观测进入可信记忆的条件,结合指令、历史与空间转移检查偏航,并考察恢复参考状态的选择依据。
真实移动机器人系统
从底盘通信、传感器时间戳和 TF 到导航接口,逐层核对输入、坐标与状态反馈,用日志和现场记录定位问题。
建图与实验验证
关注地图几何、跨视角物体关联与位姿不确定性,将感知记录、规划输出和实际执行分开核验,为后续恢复实验建立依据。
工具链: ROS 2, Nav2, SLAM, LiDAR, RGB-D, VLM / VLA, Web tools.
研究概况
- 方向长程 VLN、可信历史与恢复参考状态
- 进度受控回放、真机感知与地图输入检查
- 工程AMR 搭建、机械臂联调与 ROS 2 / Nav2 / Web 工具
当前研究:Rabbit-RobotNav ↗ / 工程实践:ROS 2 Web ↗